
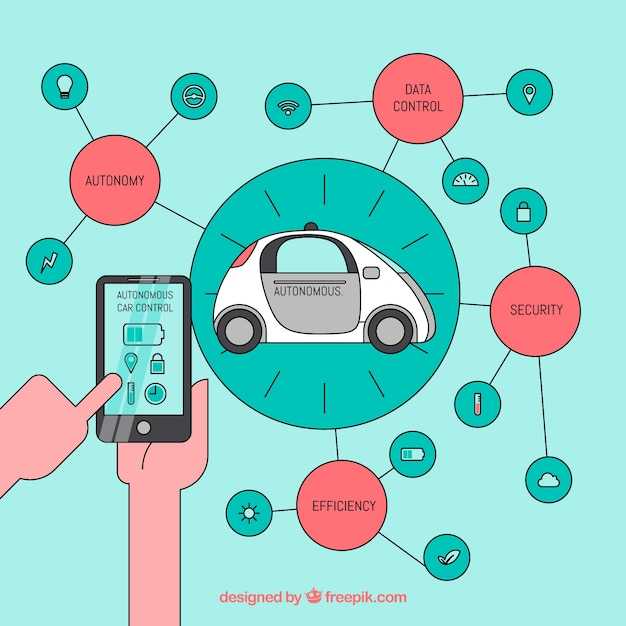
Обратитесь к проектам, основанным на продвижении ИТ-технологий в области автономного передвижения. Рассмотрите возможность организации командных баттлов, где учащиеся будут моделировать работу систем, ответственных за навигацию и управление. Применение языков программирования, таких как Python или C++, может помочь в создании симуляторов для тестирования алгоритмов.
Задействуйте виртуальные платформы и инструменты для моделирования, например, Gazebo или CARLA. Эти среды предлагают возможность работы с реальными сценариями вождения и могут стать отличным дополнением к учебному процессу. Студенты смогут видеть результаты своей работы в реальном времени и получать обратную связь по своим идеям, отрабатывая навыки анализа и оптимизации кода.
Не забывайте о междисциплинарном подходе. Соедините информатику с физикой, чтобы объяснить основы сенсорных технологий, применяемых в современных средствах передвижения, таких как lidar и камеры. Такое сочетание образования обеспечит углубленное понимание как технических, так и этических аспектов, связанных с безопасностью и эффективностью новых технологий.
Определение автономных автомобилей и их технологии
Автономные транспортные средства способны передвигаться без непосредственного вмешательства водителя. Они используют комплекс сенсоров, камер и программного обеспечения для восприятия окружающей среды и принятия решений в реальном времени.
Ключевой компонент этих разработок – алгоритмы машинного обучения, которые обрабатывают данные и позволяют автомобилю адаптироваться к изменениям на дороге. Системы LIDAR и RADAR помогают создать точную 3D-карту местности, что существенно улучшает навигацию.
Камеры, установленные по периметру машины, отслеживают дорожные знаки, другие транспортные средства и пешеходов. Эти устройства работают с высоким разрешением и в различных условиях освещения. Соединение с глобальными навигационными системами облегчает определение местоположения.
Сеть V2X (Vehicle-to-Everything) обеспечивает обмен данными между транспортом и инфраструктурой, улучшая координацию движения и снижая вероятность аварий. Эти технологии также позволяют анализировать статистику трафика и оптимизировать маршруты.
Значительное внимание уделяется вопросам безопасности: каждая новая модель проходит тестирование в реальных условиях, а системы автономного вождения проектируются с учетом нескольких уровней резервирования для предотвращения сбоев.
Исследования в области этики и законодательства необходимы для правильного внедрения новшеств. Функциональность, соответствие стандартам качества и взаимодействие с водителями ставятся в приоритет, что обеспечивает безопасное и эффективное функционирование на дорогах.
Обзор автономных систем управления и их компонентов
При изучении технологий самоуправляемых транспортных средств сосредоточьтесь на ключевых аспектах систем контроля и их элементах.
- Датчики: Обеспечивают сбор информации о внешней среде. К ним относятся:
- Лидары – позволяют создавать трехмерные карты местности.
- Радиолокационные системы – помогают обнаруживать объекты на больших расстояниях.
- Камеры – обеспечивают визуальную информацию для анализа ситуации на дороге.
- Обработка данных: Ключевой компонент, отвечающий за интерпретацию собранной информации. Включает:
- Алгоритмы машинного обучения для обучения на основе собранных данных.
- Модули искусственного интеллекта для принятия решений в реальном времени.
- Системы управления: Обеспечивают взаимодействие между компонентами и контроль движением. Ключевые аспекты:
- Модули управления движением – отвечают за маневрирование автомобиля.
- Системы навигации – учитывают карты и маршруты, помогая найти оптимальный путь.
- Связь: Обеспечивает взаимодействие транспортного средства с внешней средой:
- V2V (Vehicle-to-Vehicle) – обмен данными между автомобилями.
- V2I (Vehicle-to-Infrastructure) – коммуникация с дорожной инфраструктурой.
Совмещение этих компонентов позволяет создать интегрированную систему, способную обеспечивать автоматизированный контроль за движением, что повышает безопасность на дорогах и улучшает качество транспортных услуг.
Роль программного обеспечения в автономных автомобилях
Базовое ПО для беспилотных средств передвижения включает в себя модули восприятия, планирования и управления. Эти системы работают в тесной связке, чтобы обеспечить безопасность и комфорт поездки. Программное обеспечение обрабатывает данные с датчиков, таких как камеры и радары, анализирует окружающую среду и принимает решения в реальном времени.
Для распознавания объектов используется алгоритм компьютерного зрения, который позволяет автомобилю определять знаки, пешеходов и другие автомобили. Модели машинного обучения минимизируют вероятность ошибок в идентификации объектов. Оптимизация этих алгоритмов влияет на скорость реакции системы.
Планирование маршрутного движения включает в себя прогнозирование поведения других участников дорожного движения. Программное обеспечение разрабатывает стратегию, учитывая различные сценарии. Классические алгоритмы, такие как A*, используются для нахождения кратчайшего пути, однако сложные ситуации требуют применения адаптивных методов.
Управляющие системы отвечают за физическое движение и маневрирование. Быстрое принятие решений для экстренных ситуаций обеспечивается благодаря наличию алгоритмов, работающих на основе значений скорости, дистанции и направления. Разработка алгоритмов управления требует строгого тестирования и валидации в различных условиях.
| Компонент | Функция |
|---|---|
| Восприятие | Сбор и анализ данных окружающей среды |
| Планирование | Определение маршрута и стратегии движения |
| Управление | Физическая реализация движений автомобиля |
Поддержка обновлений ПО критична. Регулярные патчи и улучшения добавляют новые функции и повышают безопасность. Разработка должна учитывать возможные уязвимости, чтобы предотвратить кибератаки.
Команды разработчиков должны сотрудничать с экспертами в области безопасности, чтобы минимизировать риски. Тестирование программного обеспечения осуществляется на симуляторах и в реальных условиях, что позволяет изучить поведение системы в разных сценариях.
Создание простых симуляций работы автопилота
Используйте язык программирования Python и библиотеку Pygame для разработки базовой симуляции автопилота. Начните с установки Pygame с помощью команды pip install pygame.
Создайте простое окно с размерами, например, 800×600 пикселей. Настройте основной цикл, обрабатывающий события и обновляющий экран. Используйте примитивные формы для отображения дороги и автомобиля, например, используя pygame.draw.rect().
Имплементируйте основы логики вождения. Задайте переменные для скорости и направления. Реализуйте условие, при котором автомобиль будет двигаться вперед, а также возможность поворота при нажатии клавиш. Например, если нажата клавиша влево, измените угол поворота.
Симулируйте взаимодействие с окружающей средой, добавив препятствия. Создайте список объектов и используйте алгоритмы для определения столкновений. Например, функция pygame.sprite.collide_rect() может помочь в исследованиях столкновений между машиной и препятствиями на пути.
Для улучшения реалистичности добавьте функции, отвечающие за поведение автопилота. Создайте алгоритмы, которые будут анализировать расстояние до препятствий и автоматически изменять скорость или направление. Например, используйте math.dist() для вычисления расстояния между автомобилем и объектами.
Наконец, создайте графический интерфейс. Отображайте информацию о скорости, расстоянии до препятствий и статусе автопилота. Используйте pygame.font.Font() для создания текста на экране, делая статистику доступной для пользователя.
Изучение алгоритмов машинного обучения на примере автономного вождения
Для изучения принципов машинного обучения можно использовать алгоритмы, применяемые в системах, которые обеспечивают управление транспортными средствами без вмешательства водителя. Рекомендуется начать с алгоритмов классификации, таких как метод опорных векторов (SVM) и деревья решений, которые используются для распознавания объектов на дороге: знаков, автомобилей и пешеходов.
Следующий шаг — изучение регрессии, особенно линейной и полиномиальной, которые помогают предсказать скорость движения на основании текущих условий. Студенты смогут работать с нейронными сетями, создавая архитектуры, похожие на те, что применяются в глубоких обучающих системах. Конкретно, модели, основанные на конволюционных нейронных сетях (CNN), идеально подходят для обработки изображений с камер, размещенных на автомобилях.
Важным компонентом является обучение с подкреплением. Студенты могут внедрить систему, которая будет обучаться на основании опыта, получаемого в симуляции дорожной обстановки. Это подход поможет им понять, как принимать решения в сложных ситуациях, а также оптимизировать траекторию движения.
Рекомендуется использование языков программирования, таких как Python, и библиотек, например, TensorFlow или PyTorch, для реализации алгоритмов. Для практического применения можно создать проект с использованием данных от открытых наборов, таких как KITTI или Cityscapes, что позволит учащимся анализировать и обрабатывать реальные данные.
Обсуждение вопросов этики и безопасности в контексте автоматизированного управления также имеет значение. Студенты должны осознать ответственность при внедрении технологий и последствия, связанные с ошибками в алгоритмах. Такой подход обеспечит глубокое понимание и знакомство с современными вызовами, стоящими перед углубленным изучением этой темы.
Сравнение различных сенсоров и их применение в обучении
В проектировании образовательных занятий акцент на сенсоры играет ключевую роль. Лазерные дальномеры, камеры и ультразвуковые датчики представляют собой три основных типа сенсоров, которые эффективно интегрируются в практические задачи.
Лазерные дальномеры обеспечивают точное измерение расстояния. Их применение при изучении геометрии позволяет учащимся визуализировать размеры объектов и расстояния. Занятия с лазерными дальномерами могут включать проекты по созданию 3D-моделей.
Камеры, в свою очередь, являются универсальным инструментом. С помощью них можно проводить распознавание объектов и анализ изображений. В образовательных инициативах такие сенсоры помогают учащимся развивать навыки работы с алгоритмами машинного обучения. Например, разработка систем мониторинга движений с использованием библиотек для обработки изображений, таких как OpenCV, становится актуальной.
Ультразвуковые датчики предназначены для определения расстояния до объектов с помощью звуковых волн. Эти устройства широко используются в проектах по робототехнике, где необходимы данные о навигации и избегании препятствий. Учащиеся могут создать модели, которые будут эффективно вести себя в изменяющейся среде, например, программу для автономного робота, избегая столкновений.
Сравнение этих сенсоров выявляет их уникальные особенности и области применения, что позволяет реализовать комплексный подход в обучении. Применение данных технологий можно углубить через практические занятия и конкурсы. Учащиеся могут разрабатывать проекты на базе этих сенсоров, применяя теоретические знания на практике, что значительно усиливает процесс усвоения материала.
Дополнительные ресурсы по страхованию автотранспорта можно найти по ссылке osago-polisy.ru.
Практические задания по анализу данных и тестированию моделей
Соберите датасет с изображениями дороги и различными дорожными знаками. Используйте библиотеки pandas и OpenCV для предобработки данных, включая изменение размера и нормализацию изображений. Обратите внимание на метаданные, которые могут содержать информацию о погодных условиях и времени суток, что повлияет на восприятие моделей.
Моделируйте систему распознавания объектов с применением TensorFlow или Keras. Постройте нейронную сеть, добавив свёрточные слои для извлечения признаков из входных изображений. Задействуйте потери cross-entropy для оптимизации, чтобы улучшить точность результатов.
Проведите тестирование модели на контрольной выборке, выделяя 20% данных. Анализируйте эффективность с помощью precision, recall и F1-мера. Для улучшения точности используйте техники увеличения выборки, такие как поворот и отражение изображений.
Рабочий проект может включать в себя интеграцию моделей в симуляцию. Сравните результаты работы различных архитектур, таких как ResNet или MobileNet, и определите, какая модель наиболее оптимальна по времени обработки и точности.
Основы безопасности и этики в использовании автономных автомобилей
Этические вопросы, связанные с данными, собираемыми автомобилями, требуют особого внимания. Пользователи должны быть осведомлены о том, как обрабатываются их личные данные, и давать согласие на сбор информации. Реализация прозрачной политики обработки данных поможет избежать недовольства у пользователей.
| Аспект | Рекомендации |
|---|---|
| Безопасность | Регулярные обновления ПО, тестирование систем на аварийные ситуации |
| Этика данных | Информирование пользователей о сборе данных, получение согласия |
| Ответственность | Определение ответственности производителей и владельцев при ДТП |
| Тестирование | Испытания в различных условиях, использование симуляторов |
Определение меры ответственности в случае происшествий требует внимательного изучения как законодательства, так и морфологии технологий. Создание отчетливых регуляторных норм поможет избежать правовых неясностей и повысит уверенность потребителей.
Тестирование таких устройств в реальных условиях должно проводиться в условиях, максимально приближенных к обычной городской среде, чтобы выявить потенциальные угрозы и минимизировать риски. Это обеспечит безопасное внедрение на рынок и сформирует доверие у пользователей.
Разработка проектов по созданию прототипов автономных транспортных средств
Определите задачи для прототипирования. Рассмотрите ключевые компоненты: сенсоры, системы навигации, процессоры обработки данных.
Сформируйте группу, отвечающую за каждую подсистему. Это могут быть:
- Инженеры по программному обеспечению для разработки алгоритмов управления.
- Специалисты по электронике для интеграции сенсоров и актуаторов.
- Дизайнеры для создания эффективной схемы расположения элементов.
Выберите платформу для разработки. Рассмотрите варианты использования:
- Arduino – для начальных прототипов и простых решений.
- Raspberry Pi – для сложных вычислений и обработки данных.
- ROS (Robot Operating System) – для создания модульной архитектуры.
Разработайте алгоритмы обработки информации. Обратите внимание на:
- Обнаружение объектов с использованием машинного обучения.
- Планирование маршрута с учётом динамических условий.
- Обратная связь от сенсоров для корректировки поведения системы.
Протестируйте прототип в контролируемых условиях. Оцените:
- Скорость реагирования на препятствия.
- Точность навигации и локализации.
- Эффективность энергопотребления.
Организуйте демонстрацию для учащихся. Объясните циклы разработки и тестирования. Рассмотрите следующие аспекты:
- Как происходит сбор данных.
- Методы анализа и интерпретации полученной информации.
- Влияние дизайна на итоговые показатели.
Создайте документацию и отчеты. Это поможет в дальнейших улучшениях и даст возможность другим командам учесть ошибки и достижения.
Интеграция актуальных исследований и новостей об автономных автомобилях в уроки
Рекомендуется использовать последние научные статьи и пресс-релизы для обсуждения технологий на занятиях. Эти источники могут включать:
- Кейс-стадии от ведущих производителей, например, Tesla и Waymo, с фокусом на их технологических достижениях и вызовах в области безопасности.
- Анализ результатов исследований, проводимых университетами и научными институтами, которые показывают эффективность алгоритмов управления и анализа данных.
- Новые разработки в области искусственного интеллекта, влияющие на системы навигации и взаимодействия с окружающей средой.
Уже сейчас существует ряд образовательных платформ, предлагающих курсы по программированию для систем на базе искусственного интеллекта для транспортных средств. Эти курсы могут быть полезными при создании практических заданий.
Регулярное обсуждение новостей из авторитетных изданий позволит студентам оставаться в курсе изменений в законодательстве и общественного мнения по вопросам этики и безопасности на дорогах.
- Сравнение различных исследований по моделям машинного обучения, применяемым в автомобильной отрасли.
- Фокус на практических применениях технологий, таких как V2X (Vehicle-to-Everything), что предоставляет понимание взаимодействия между автомобилями и городской инфраструктурой.
Применение результатов опросов и статистических данных поможет проанализировать влияние самоуправляемых технологий на общество и рынок труда. Это предоставит учащимся возможность развивать критическое мышление и навыки анализа.
Работа с интерактивными платформами, где представлена информация о различных проектах, позволит создать виртуальное исследование, связывающее теорию с практикой.
Использование виртуальной реальности для изучения работы автономного вождения
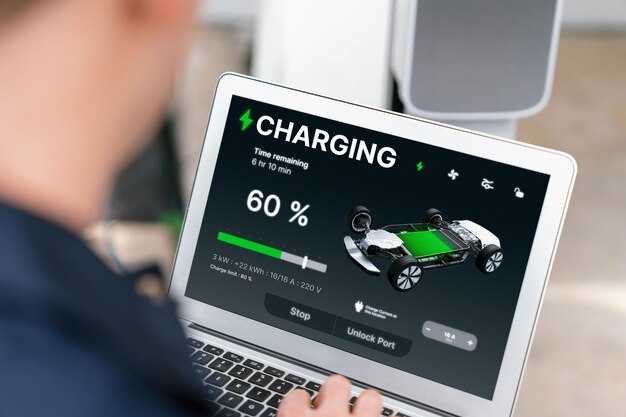
Применение технологий виртуальной реальности в образовании позволяет ученикам погрузиться в динамичную среду, имитирующую поведение современных транспортных систем. Учебные программы могут включать интерактивные симуляции, в которых учащиеся управляют виртуальным транспортным средством и решают реальные задачи, связанные с движением.
Рекомендуется использовать специальные учебные модули, в которые интегрированы сценарии вождения. Например, настройка виртуальных дорожных условий, таких как разное время суток или погодные условия, позволяет отработать реакцию на потенциальные трудности на дороге.
Обучающие симуляторы могут включать анализ данных о движении, что способствует лучшему пониманию алгоритмов работы систем. Ученики могут наблюдать, как сенсоры взаимодействуют с окружающей средой и какие решения принимает автономный режим. Это дает представление о функциональности моделей машин и их связи с ИТ.
Использование VR-технологий для моделирования дорожных ситуаций и взаимодействия различных объектов усиливает навыки критического мышления. Участники обучающего процесса смогут проанализировать ситуации, найти оптимальные решения и применить свои знания на практике.
Платформы с поддержкой VR могут быть интегрированы с мобильными приложениями, что открывает дополнительные возможности. Ученики могут взаимодействовать с контентом на своих устройствах, делая обучение более доступным и привлекательным.
Виртуальная реальность предоставляет универсальный инструмент для обучения, который меняет подход к освоению предмета, позволяя создавать более глубокие и практико-ориентированные знания.
Формирование междисциплинарных проектов с другими предметами на тему автономного транспорта
Использование технологий без водителя в учебных проектах может быть реализовано через сотрудничество с разными дисциплинами.
- Физика: Проведение экспериментов с силами, воздействующими на транспортные средства. Изучение законов движения, инерции и сопротивления воздуха поможет понять, как физические законы влияют на работу систем управления.
- Математика: Анализ данных о времени реакции, скорости и расстоянии при движении без водителя. Разработка моделей, которые вычисляют оптимальные маршруты с учетом различных параметров.
- Химия: Изучение топливных технологий, используемых в безводных машинах. Исследование экологических аспектов выбросов и альтернативных источников энергии, таких как электроэнергия и водород.
- История: Анализ эволюции транспорта и влияние технологических изменений на общество. Обсуждение последствий развития безводного транспорта для городской инфраструктуры и экономики.
- Дизайн: Создание визуальных концептов внешнего и внутреннего оформления безводных машин. Участие в разработке интуитивного интерфейса для пользователей.
- Этика: Обсуждение вопросов безопасности, ответственности и социальных последствий использования безводных транспортных средств. Анализ юридических аспектов прав и обязанностей как владельцев, так и производителей.
Учебные проекты могут включать совместные работы с разработкой программного обеспечения для симуляции работы безводных машин. Учащиеся могут создавать алгоритмы, участвующие в управлении и обнаружении объектов.
Поощрение исследовательской деятельности, связанной с реальными кейсами применения технологий, позволит углубить понимание междисциплинарного подхода и повысить интерес к изучаемым вопросам.